Jak se připojit k základní stanici a viz Roverpozice v reálném čase?
Nejprve nakonfigurujte svůj Rover.
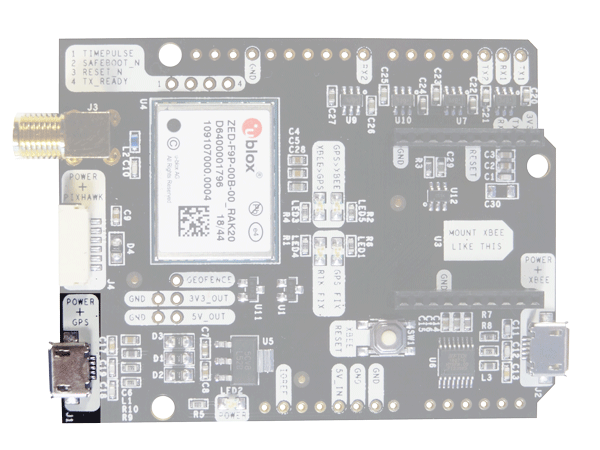
Připojte svůj Rover přijímač k počítači pomocí portu USB označeného jako POWER+GPS.
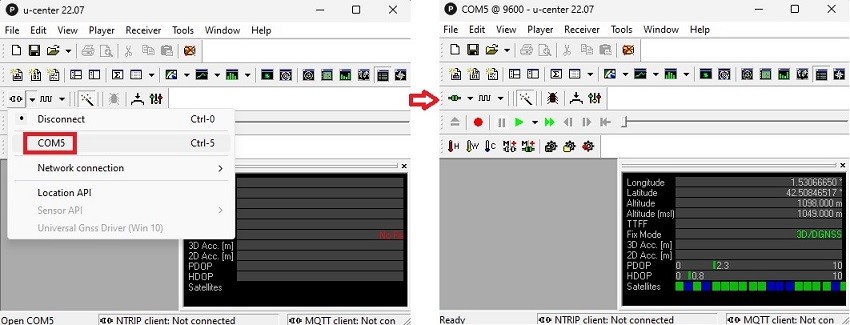
Otevřená u-center. Připojte svůj přijímač k u-center přes COM port.
Stáhněte si konfigurační soubor s názvem „Rover 1Hz s 4G NTRIP Klient (odesílání NMEA-GGA)“od našeho Stránka Konfigurační soubory. Nahrajte jej do svého Rover. Ujistěte se, že jste si stáhli konfigurační soubor kompatibilní s verzí firmwaru vašeho přijímače. Pokud nevíte, jak na to, podívejte se na toto konzultace.
Za druhé, nyní jděte do své základny.
Připojte antény GNSS k základně i Rover přijímače. Umístěte antény na místo s dobrým výhledem na oblohu nebo blízko okna pro testování funkčnosti
Pokud připojíte základnu přes port USB označený jako POWER+GPS, uvidíte polohu Základní stanice jako dříve.
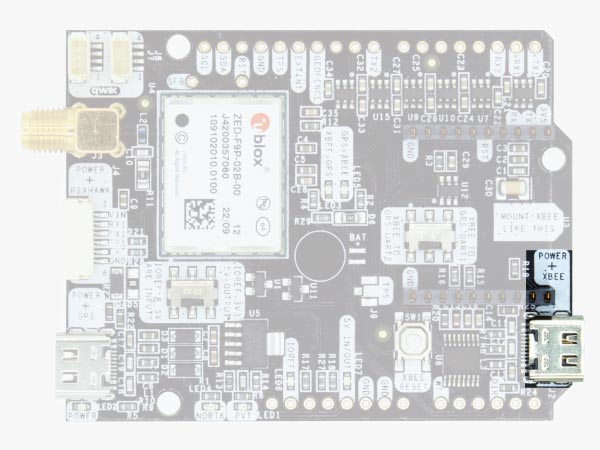
Připojte svůj Base přijímač přes USB port označený jako POWER+XBEE.
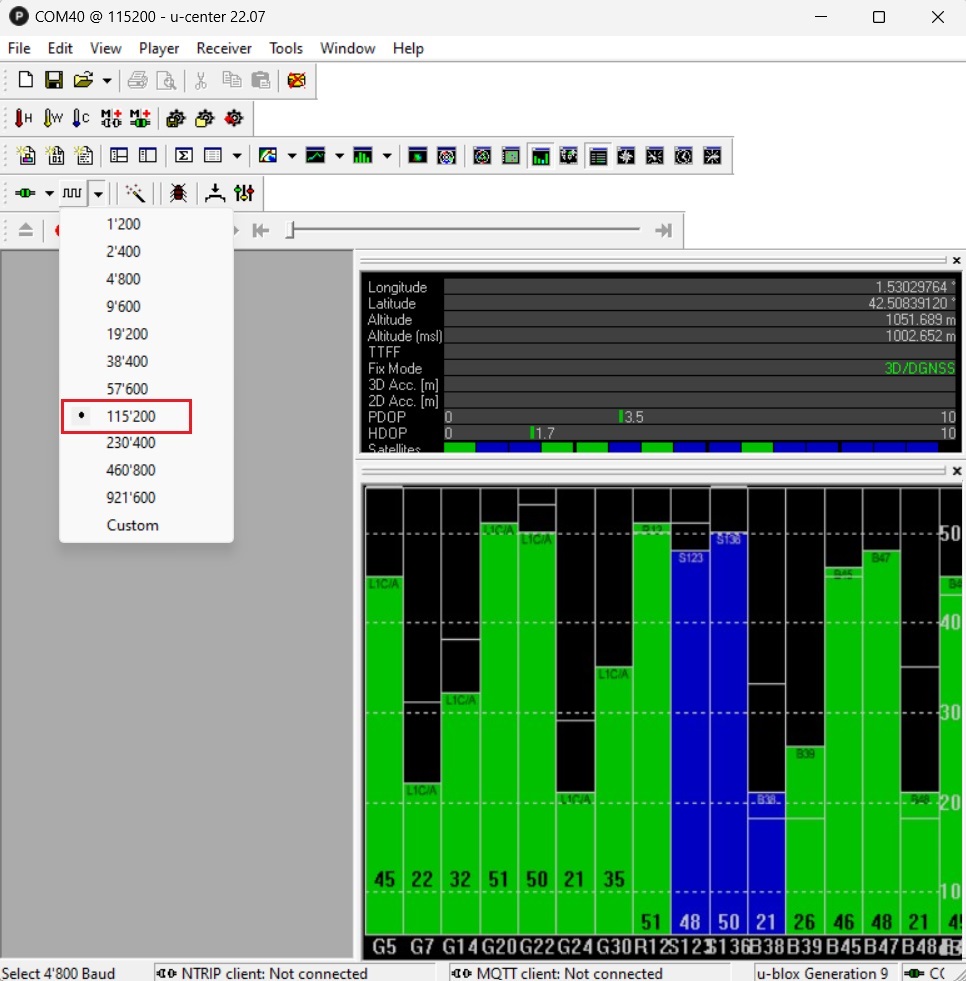
Připojte svůj základní přijímač s u-center. Nastavte přenosovou rychlost na 115'200. Uvidíte polohu svého rover.
Pokud máte projekt Arduino, budete mít RoverPozice dostupná na kolících TX2, RX2 vaší základnové stanice simpleRTK2B sériové desky!
Všimnete si, že jsou k dispozici pouze informace o poloze a stavu opravy a nejsou zde žádné informace o satelitních datech. Je to proto, že radio spoj má omezenou šířku pásma a ze základny na základnu můžeme přenést pouze jednu zprávu rover. Vybrali jsme zprávu GGA, která je dobrým kompromisem mezi délkou a obsahem. Navíc se snadno čte.
Důležitá poznámka: Tato konfigurace funguje pouze s Rover pracující na 1Hz. Pokud chcete zvýšit Rover rychlost navigace, ujistěte se, že snižujete rychlost snímání GGA (UBX–>CFG–>MSG) se stejnou částkou, takže se odesílá pouze jednou za sekundu.
Nyní můžete sledovat vaši polohu Rover na vaší základně v reálném čase!
Pokud si chcete udělat tento tutoriál, máme všechny produkty skladem a připravené k odeslání:

 a
 Jak získat cenovou nabídku