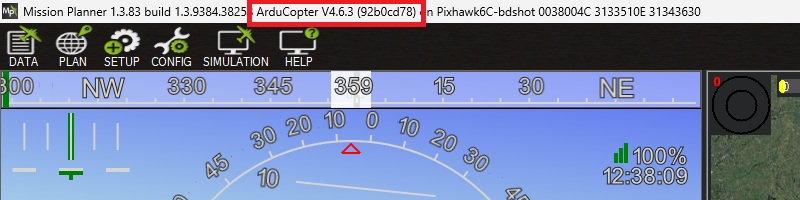
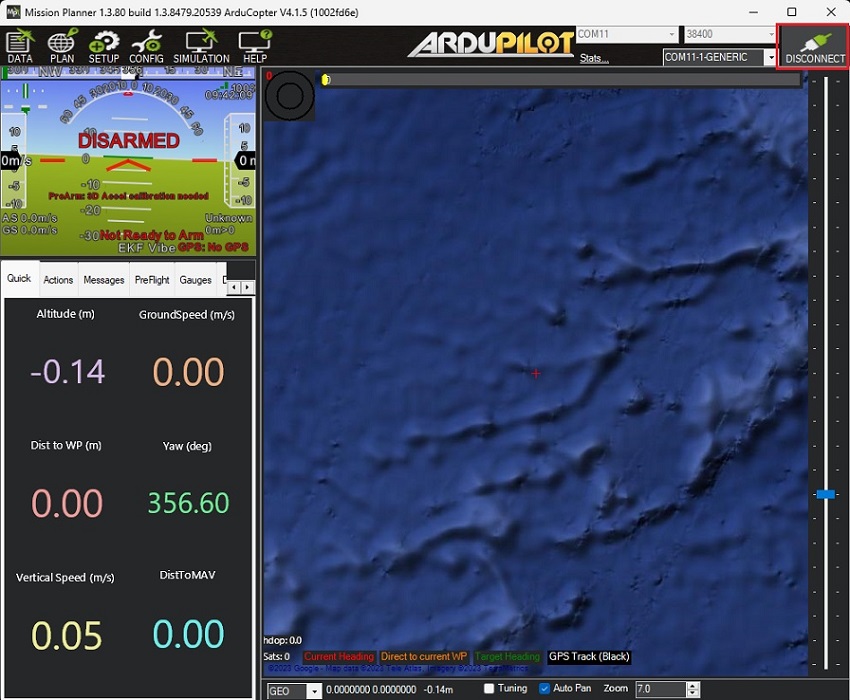
Zkontrolujte prosím firmware vašeho ArduPilotu připojením Pixhawk k počítači pomocí kabelu USB-USB-C a otevřením Mission PlannerVerze firmwaru se zobrazuje v horní liště. Mission Planner okno.
Všimněte si, že jsme ověřili tutoriál s těmito verzemi firmwaru:
ArduRover 4.6.0 a 4.6.3
ArduCopter 4.6.0 a 4.6.3
ArduPlane 4.6.0 a 4.6.3
Pokud používáte firmware verze 4.0 nebo nižší, aktualizujte jej podle pokynů Tutoriál k načítání firmwaru pro ArduPilotJinak se některé popsané parametry nemusí vztahovat.
Jak se připojit simpleRTK3B Pro RTK přijímač na ArduPilot?
Konfigurace simpleRTK3B Pro RTK přijímač
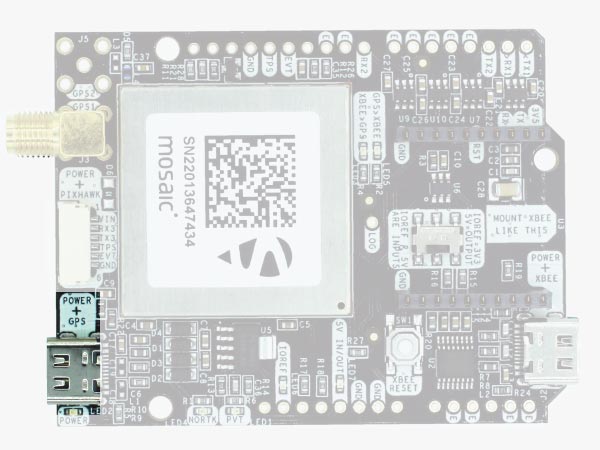
Připojit simpleRTK3B Pro k počítači přes port USB označený POWER+GPS pomocí kabelu USB-C.
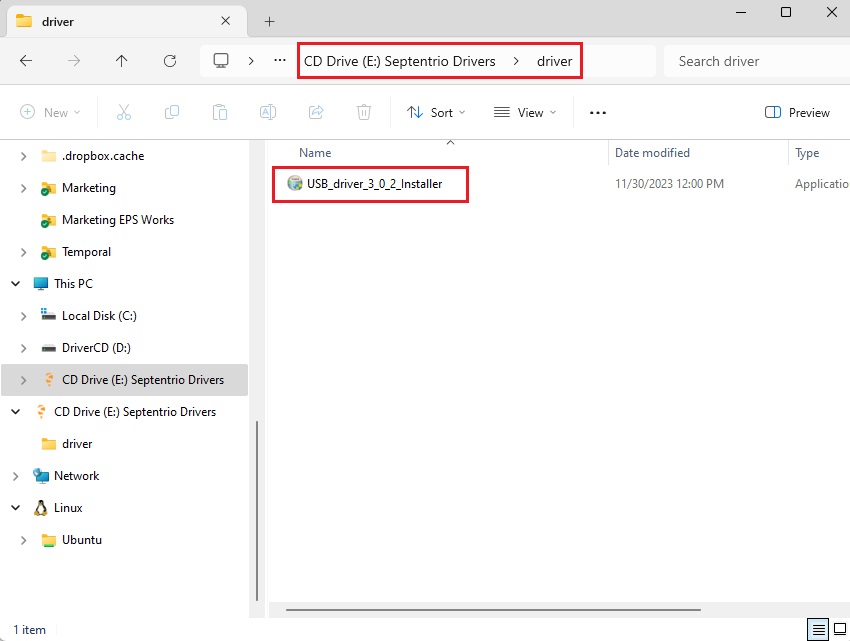
Když tento produkt připojíte k počítači poprvé, počítač jej nemusí rozpoznat. V počítači uvidíte pouze nový pevný disk. Otevřete jej a nainstalujte Septentrio řidič. Po instalaci odpojte a znovu připojte, váš počítač rozpozná přijímač. Toto je potřeba provést pouze jednou.
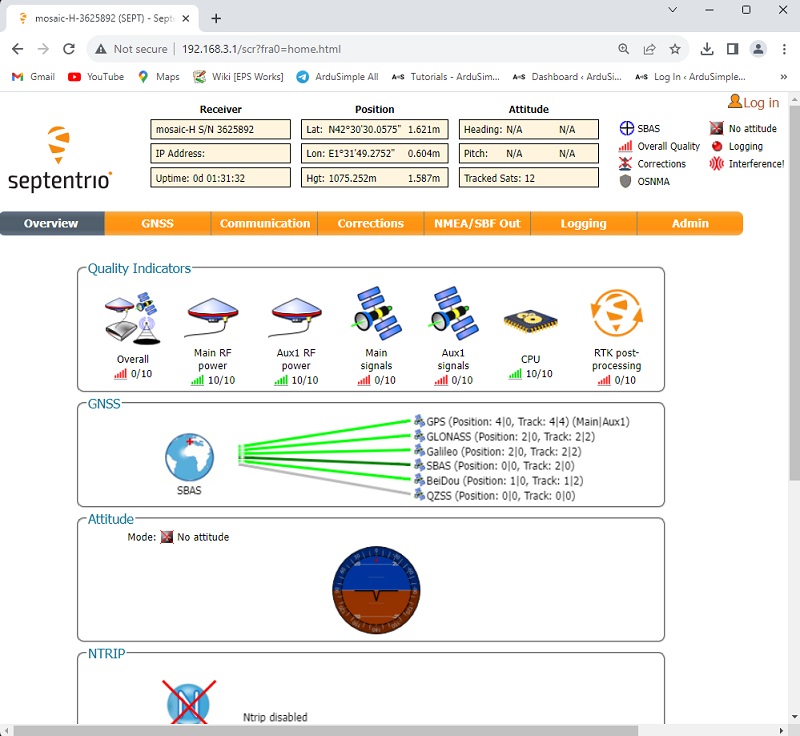
Otevřete prohlížeč a zadejte 192.168.3.1 k otevření Septentrio webového rozhraní.
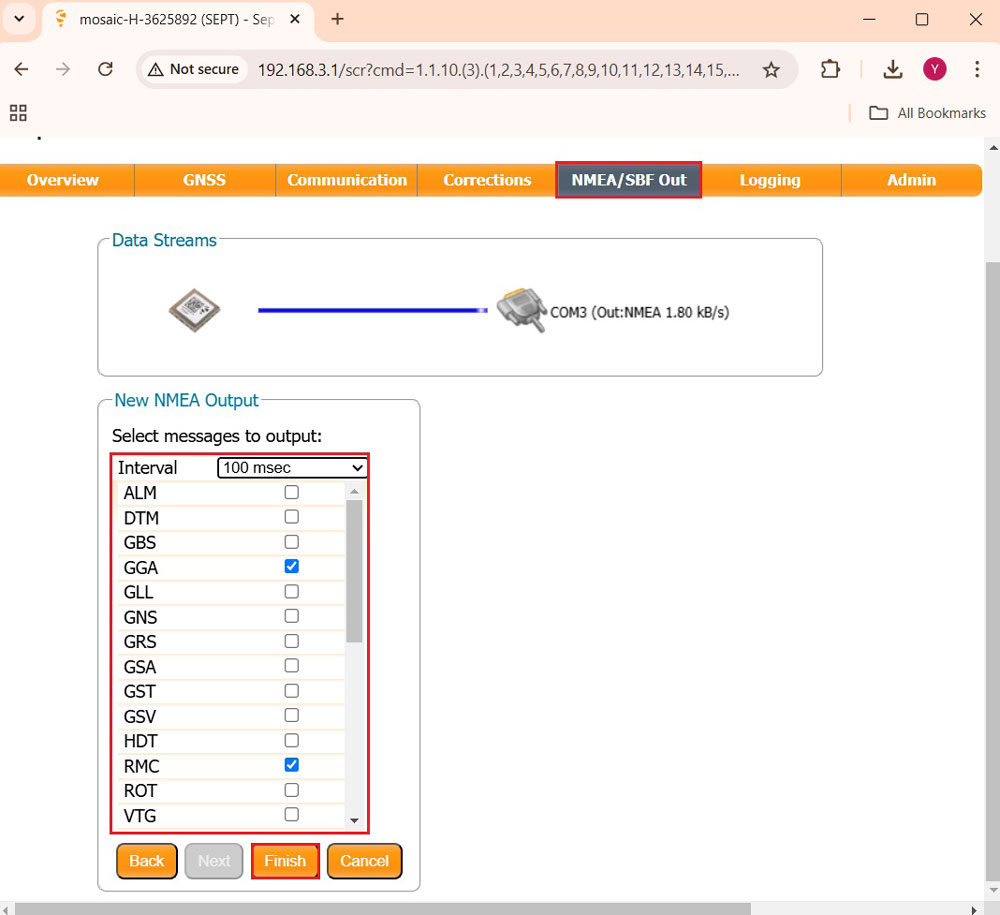
Na liště nabídek přejděte na NMEA/SBC Out–>New NMEA stream–>Serial port (Next)–>COM3 (Next)–>Interval (100msec)vyberte GGA, RMC. klikněte Finish.
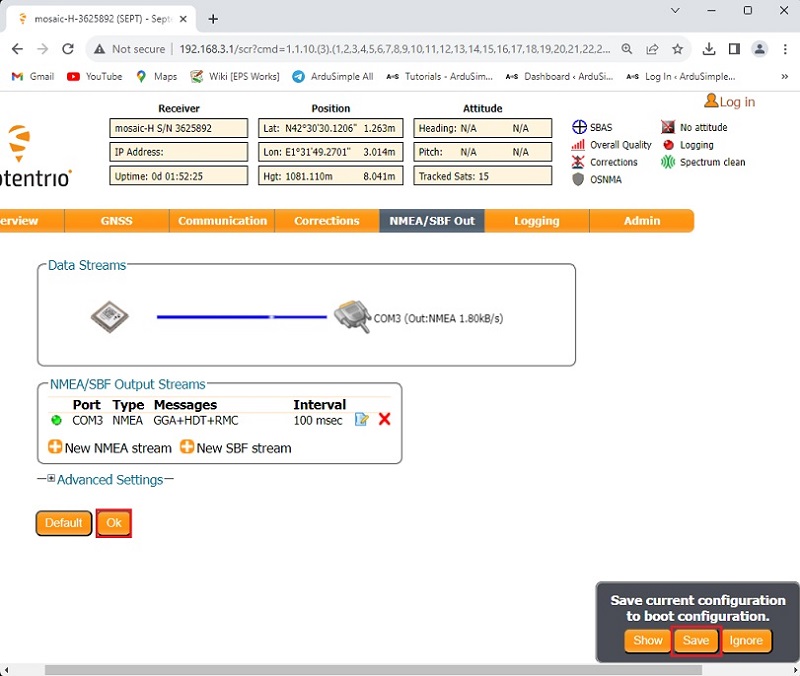
klikněte Ok. V pravém dolním rohu vašeho prohlížeče se zobrazí vyskakovací okno. Klikněte Save konfigurace.
Připojte GNSS anténu k vašemu přijímači. Ujistěte se, že má dobrý výhled na oblohu.
Konfigurace ArduPilotu
Připojte svůj Pixhawk k počítači pomocí kabelu USB-USB-C.
Otevřená Mission Planner a připojte svůj Pixhawk k němu s COM portem.
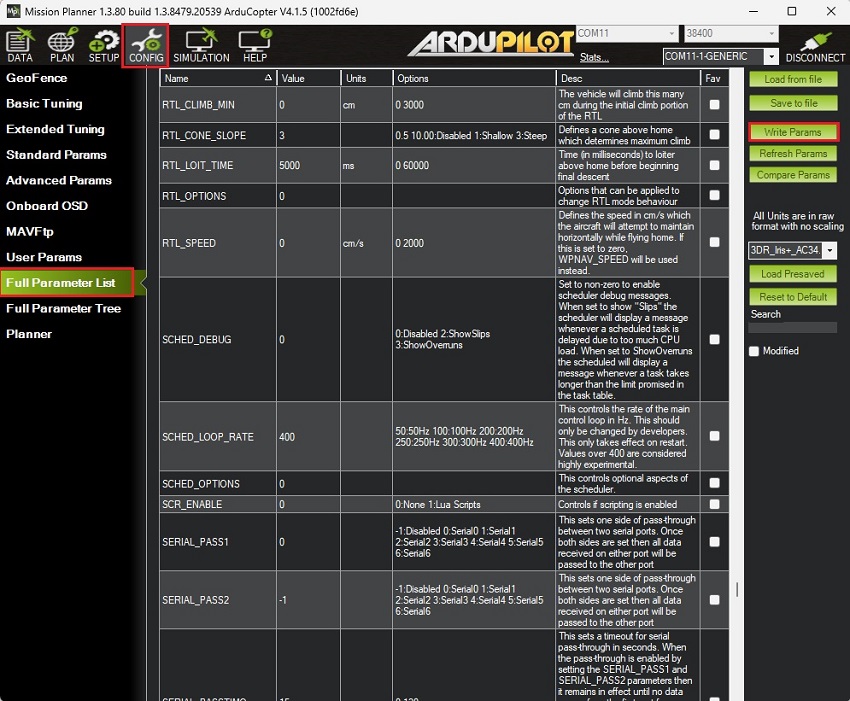
Přejít CONFIG -> Full Parameter ListProtože verze firmwaru, kterou používáte, se může lišit, zde je seznam všech parametrů upravených oproti jejich výchozím hodnotám:
Po uložení všech parametrů nezapomeňte autopilota restartovat odpojením a opětovným připojením kabelu USB.
Připojte sadu GNSS/RTK k vašemu ArduPilotu
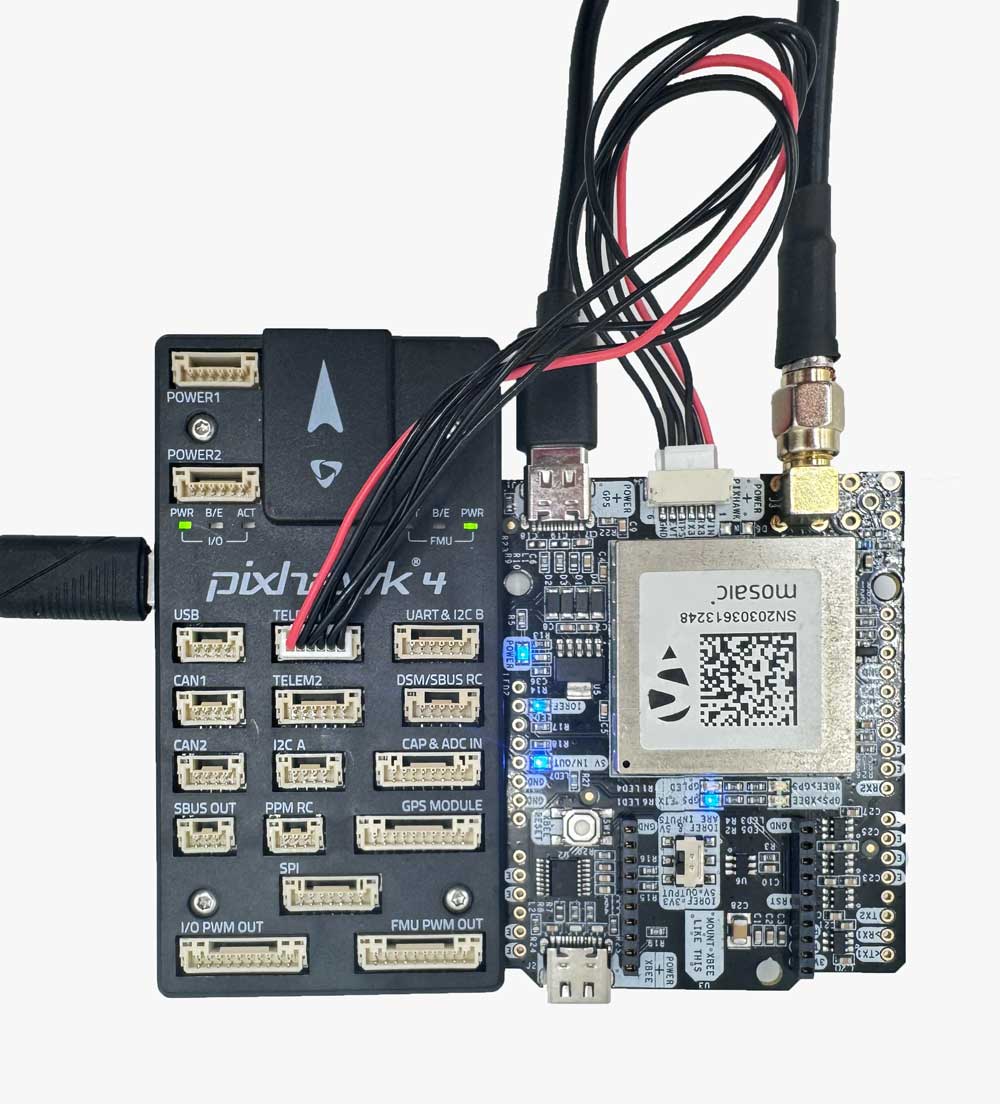
Použijte konektor JST na simpleRTK3B Pro a připojte jej k portu TELEM1.
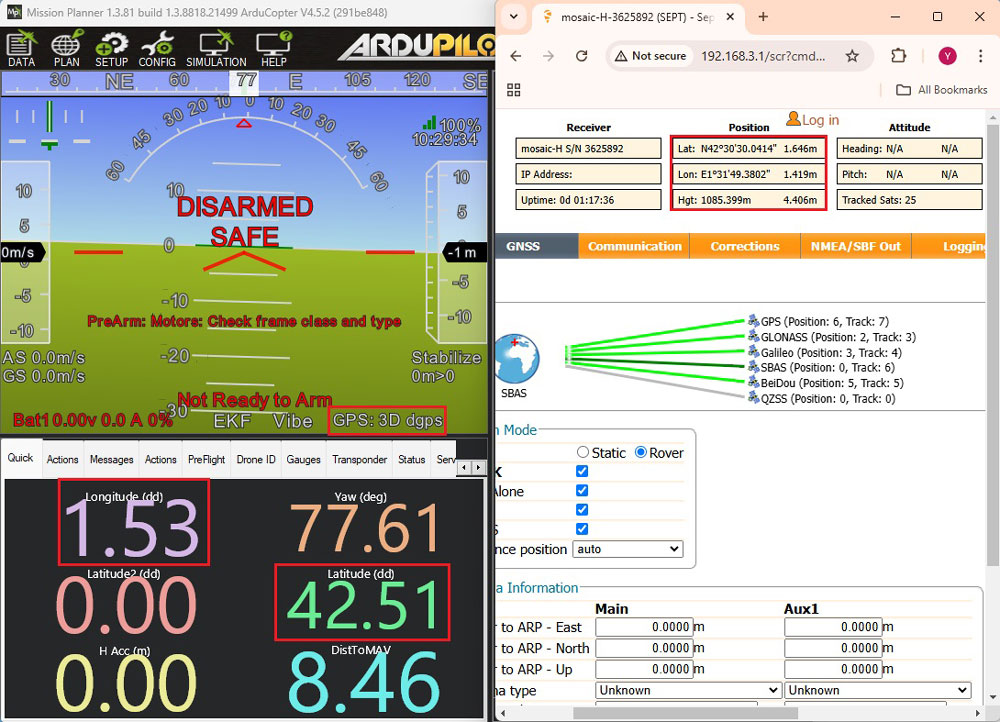
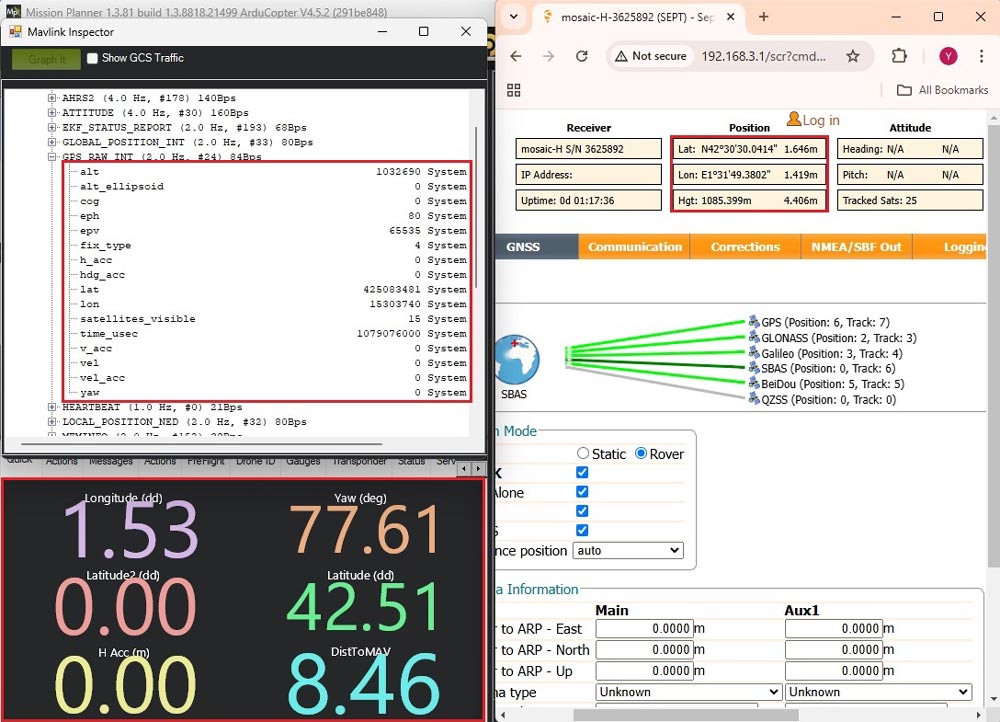
Zapněte a připojte autopilota, přejděte na Záložka Stav a zkontrolujte lat a lng parametry. Zjistíte, že Typ GPS fixu a souřadnic shodují se s těmi na Septentrio webové rozhraní. Všimněte si, že souřadnice na Mission Planner jsou v Desetinné stupně (DD) zatímco souřadnice na Septentrio webové rozhraní je v Stupně/minuty/sekundy (DMS), proto ten rozdíl.
Pro další potvrzení přejděte na CTRL+F -> MAVlink inspector -> GPS2_RAWSouřadnice by se měly shodovat s Septentrio webového rozhraní.
Připojení k RTK korekcím
Aby bylo dosaženo přesnosti na úrovni centimetrů při určování polohy, musí být data korekcí přenesena do rover. Existují dva hlavní způsoby doručení těchto opravných dat:
Pomocí online opravné služby (NTRIP): Při této metodě je rover přijímá opravy v reálném čase prostřednictvím NTRIP (Networked Transport of RTCM via Internet Protocol). Tato metoda je vhodná pro oblasti se spolehlivým přístupem k internetu a eliminuje potřebu zřizování fyzické základnové stanice. NTRIP opravy pomocí ArduPilot, můžete sledovat ArduSimple's tutorial on odeslání NTRIP opravy ArduPilot.
Nastavení základní stanice: Tato metoda je užitečná v oblastech, kde není přístup k internetu resp NTRIP síť dostupná, ale vyžaduje další vybavení a nastavení. Můžete odkazovat ArduSimple's tutorial on odesílání oprav RTK základnové stanice do ArduPilot Podrobné pokyny.
Za pár sekund, na Mission Planner Stav GPS2 se změní na rtk plovák or rtk Pevná.
Nyní si můžete užívat svůj projekt ArduPilot s vaším vysoce přesným RTK přijímačem!
Související produkty
Pokud si chcete udělat tento tutoriál, máme všechny produkty skladem a připravené k odeslání.

 Cables

 a
 Jak získat cenovou nabídku