
 a


Jak nastavit simpleRTK3B Compass s Unicore UM982 v ArduPilot pro vysoce přesné GNSS zaměření

Obsah
V tomto tutoriálu vás provedeme nastavením simpleRTK3B Compass (napájeno z Unicore RTK modul UM982) pro zajištění vysoce přesného kurzu založeného na GNSS ve vašem projektu ArduPilot.
Požadovaný hardware
- GNSS kompas – startovací sada RTK
- Kabel USB na USB-C
- Pixhawk kabelová sada
- Holybro Pixhawk 6C (můžete také použít preferovaného autopilota)
- PC nebo laptop
Požadovaný software
- Mission Planner
- Přesné (Chráněná složka zip s heslem 1234)
Před spuštěním
Zkontrolujte prosím firmware vašeho ArduPilotu připojením Pixhawk k počítači pomocí kabelu USB-USB-C a otevřením Mission PlannerVerze firmwaru se zobrazuje v horní liště. Mission Planner okno.
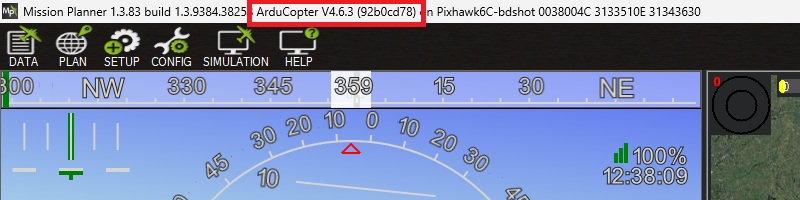
Všimněte si, že jsme ověřili tutoriál s těmito verzemi firmwaru:
- ArduRover 4.6.0 a 4.6.3
- ArduCopter 4.6.0 a 4.6.3
- ArduPlane 4.6.0 a 4.6.3
Pokud používáte firmware verze 4.0 nebo nižší, aktualizujte jej podle pokynů Tutoriál k načítání firmwaru pro ArduPilotJinak se některé popsané parametry nemusí vztahovat.
Pokud váš Pixhawk používá jiného autopilota, pak následujte Nahrávání firmwaru na desky bez stávajícího firmwaru ArduPilot.
Jak nastavit a připojit přijímač RTK UM982 k ArduPilotu
Konfigurace simpleRTK3B Compass (UM982) přijímač
- Připojte obě GNSS antény k vašemu přijímači. Pro testování funkčnosti se ujistěte, že antény mají dobrý výhled na oblohu. Nebo nebudete moci vidět zobrazení satelitů a signál.
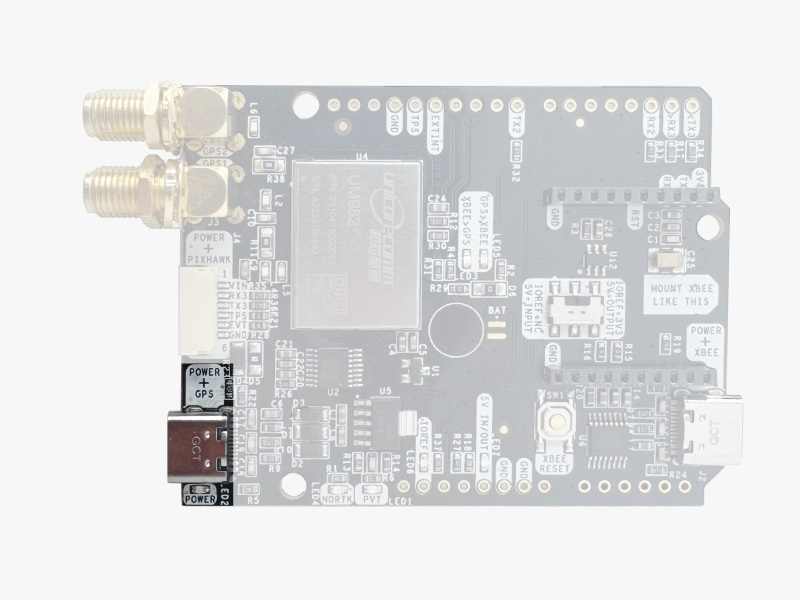
- Připojit simpleRTK3B Compass k počítači přes port USB označený POWER+GPS pomocí kabelu USB-C.
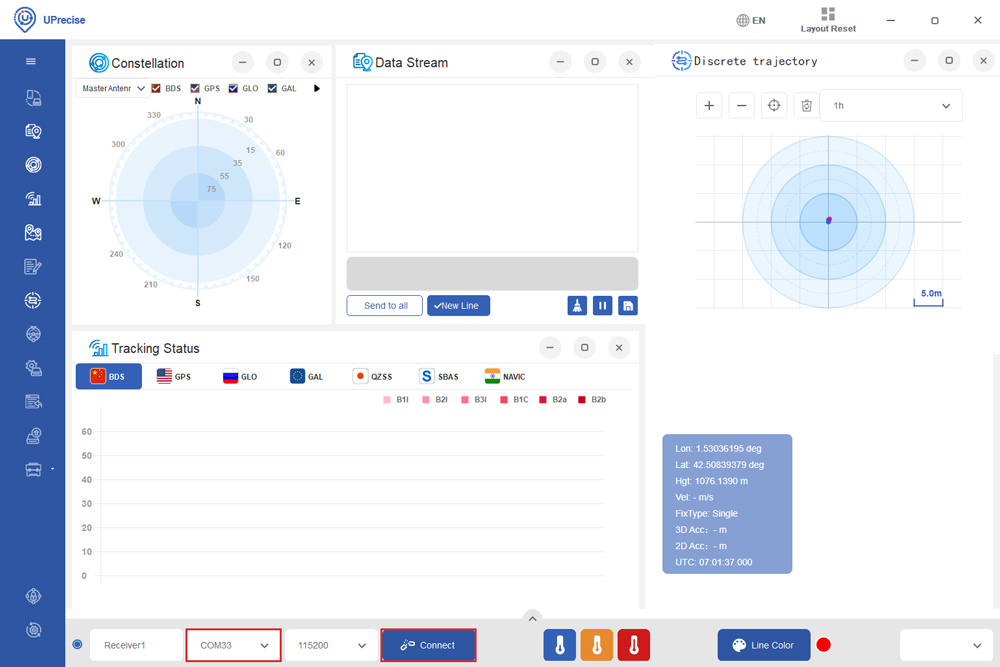
- Otevřete Uprecise. Vyberte COM port (Pokud nevíte, který COM port je, zkontrolujte správce zařízení v počítači) a nastavte přenosovou rychlost na 115200 or AUTO. lis Connect.
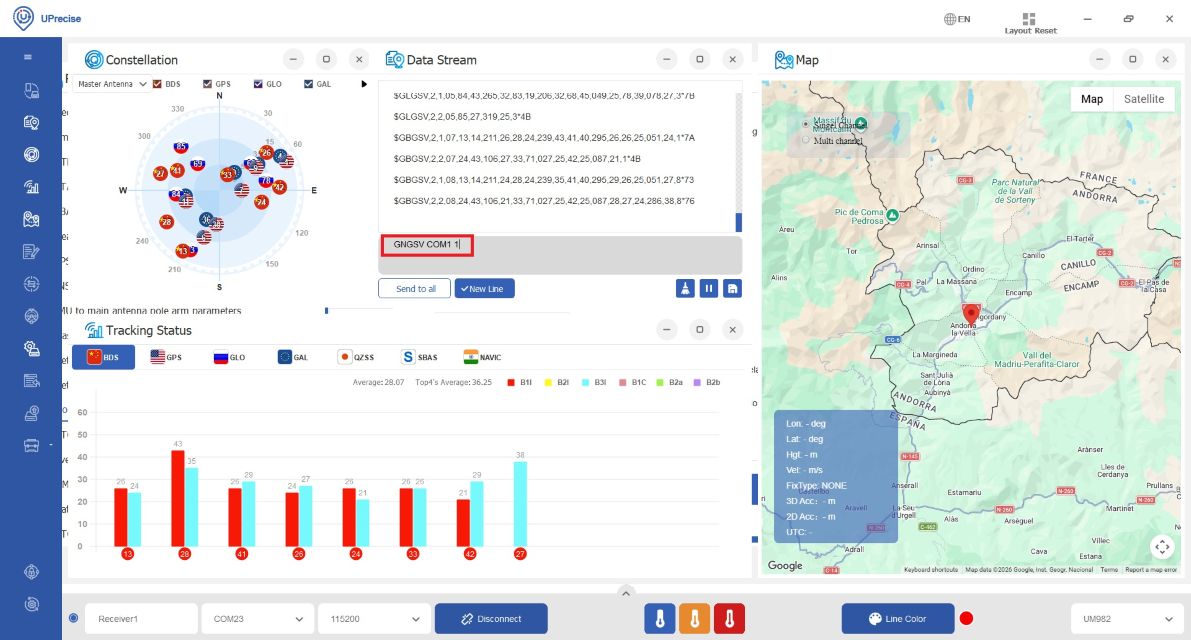
- Zadejte následující příkazy do okna Datový proud (dolní šedý rámeček) pro odeslání zpráv NMEA do COM1 pro ladění a odeslání zpráv NMEA do Pixhawk přes COM3 při 1HZ. Pokud je potřeba vyšší frekvence, upravte příkazy (např. GNGGA COM1 0.1 pro frekvenci 10 Hz).
- GNGSV COM1 1
- GNGSA COM1 1
- UNIHEADINGA COM1 1
- GNGGA COM3 1
- GNRMC COM3 1
- GPHDT COM3 1
- ULOŽIT KONFIGURaci
- Na liště nabídek přejděte na Postoj, uvidíte hodnotu nadpisu zobrazenou jako azimut.
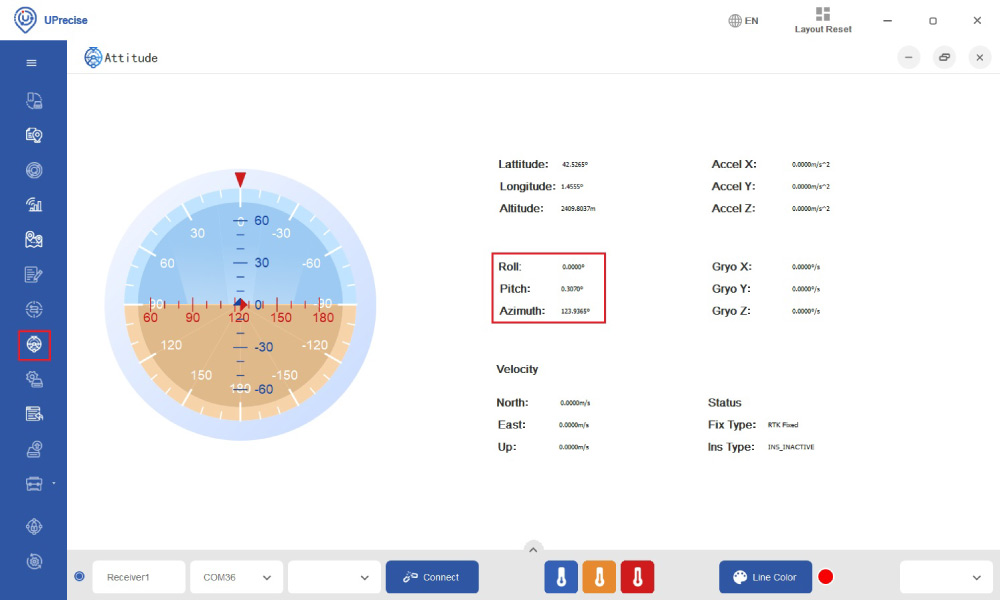
Konfigurace ArduPilotu
- Připojte svůj Pixhawk k počítači pomocí kabelu USB-USB-C.
- Otevřená Mission Planner a připojte svůj Pixhawk k tomu s COM portem s přenosovou rychlostí 115200.
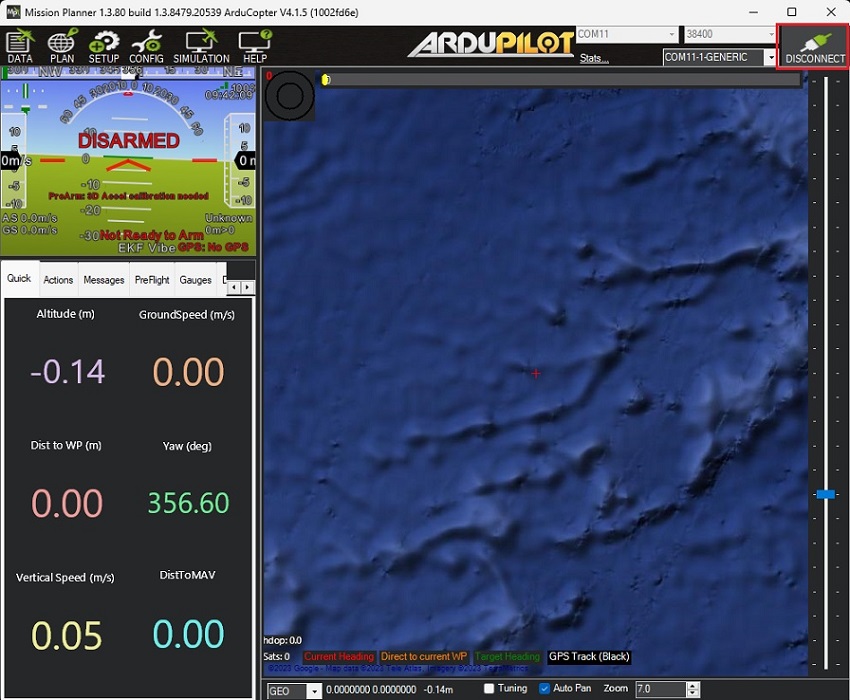
- Přejít CONFIG -> Full Parameter ListVzhledem k tomu, že verze firmwaru se může od vaší lišit, zde je seznam všech parametrů, které byly upraveny oproti jejich výchozím hodnotám:
- COMPASS_ENABLE 1 -> 0 (Zakázáno)
- COMPASS_USE 1 -> 0 (Zakázáno)
- COMPASS_USE2 1 -> 0 (Zakázáno)
- COMPASS_USE3 1 -> 0 (Zakázáno)
- EK3_MAG_CAL 3 -> 5 (Použití externího snímače natočení)
- EK3_SRC1_YAW 1 -> 2 (GPS)
- GPS_AUTO_CONFIG 1 -> 0 (Zakáže automatickou konfiguraci)
- GPS_AUTO_SWITCH 1 -> 0 (Použít primární)
- GPS2_RATE_MS 200 -> 100 (10 Hz)
- GPS2_TYP 0 -> 5 (NMEA)
- SERIÁLNÍ1_BAUD 57 -> 115 (115200)
- SERIÁLNÍ_PROTOKOL 2 -> 5 (GPS)
- Pro média Write Params uložit nastavení.
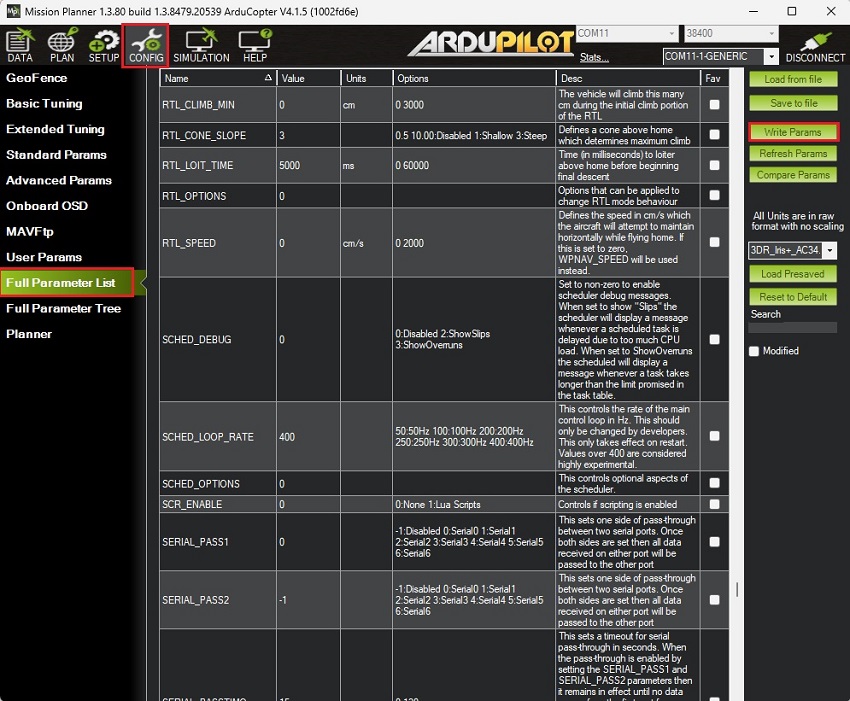
- Po uložení všech parametrů nezapomeňte restartovat autopilota odpojením a opětovným připojením kabelu USB-C.
Připojte kurzorovou tabuli RTK UM982 k autopilotu
- Použijte konektor JST na simpleRTK3B Compass a připojte jej k portu TELEM1.
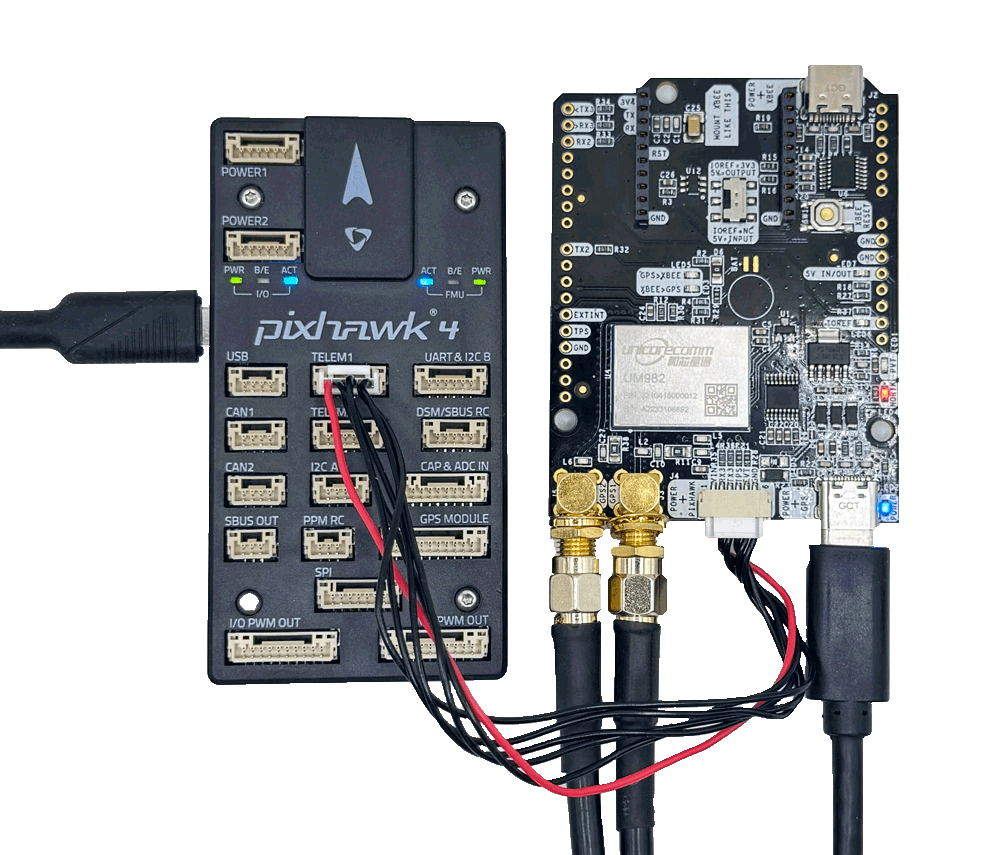
Unicore Výsledný kurz je úhel od zeměpisného severu k základní linii hlavní antény (na palubě označené jako GPS1) k podřízené anténě (označené jako GPS2) ve směru hodinových ručiček. Úhel sklonu označuje úhel auta nebo dronu vzhledem k vodorovné rovině.
- Ujistěte se, že obě antény jsou umístěny ve zcela otevřeném prostoru s volným výhledem na oblohu a s minimální vzdáleností od základní čáry 0.3 metru. Další informace naleznete v Uživatelská příručka: simpleRTK3B Compass Sekce Konfigurace nadpisu.
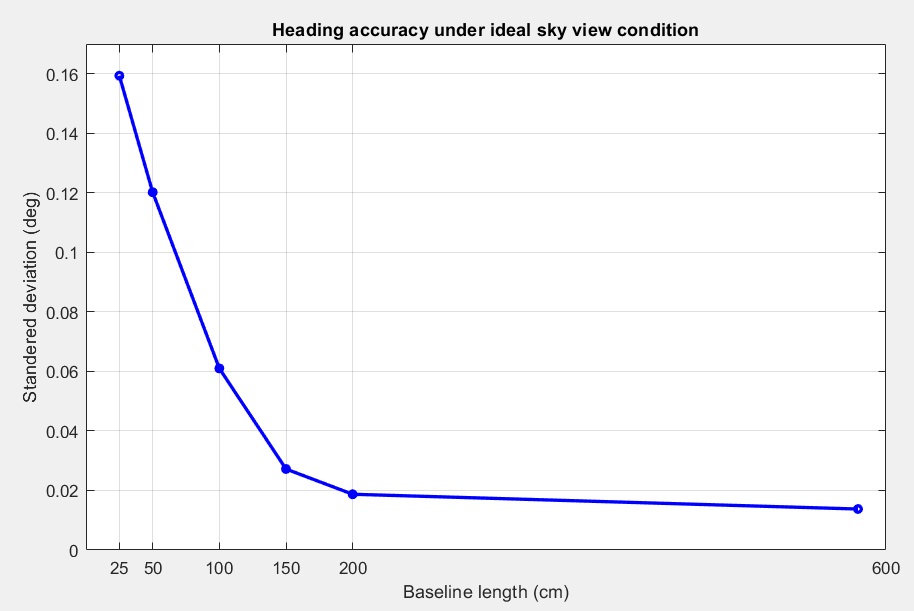
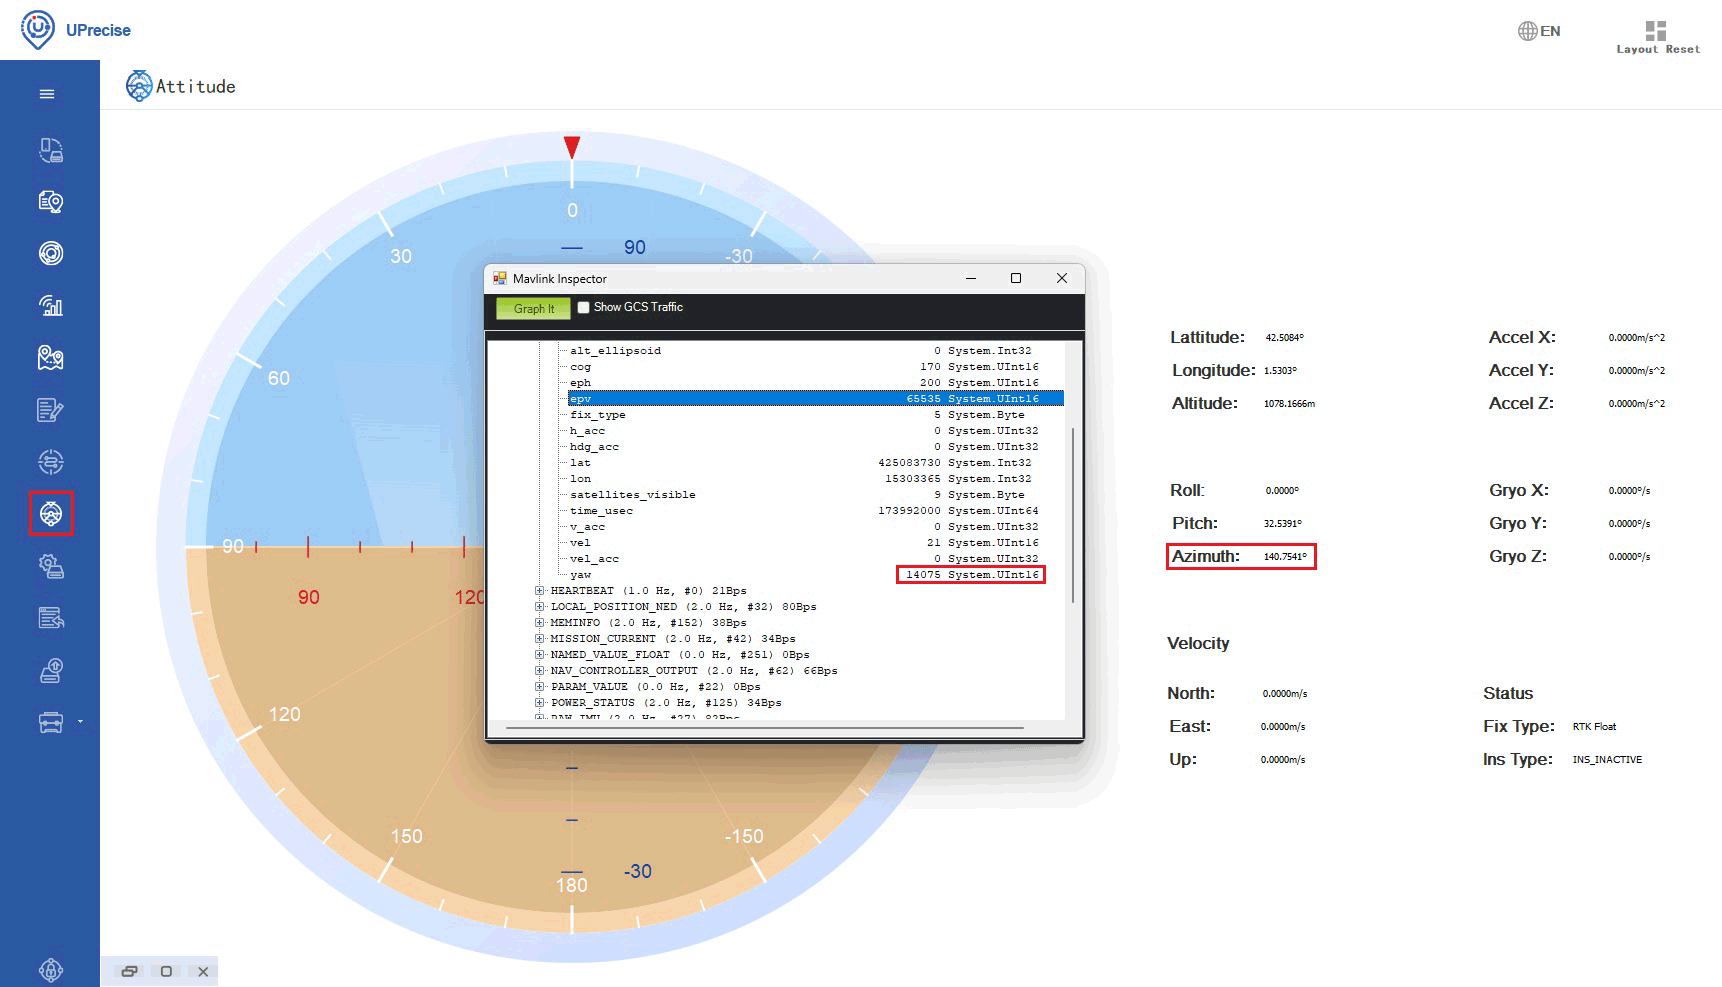
- Zapněte autopilota a otevřete Mission Planner. lis CTRL+F -> MAVlink inspector -> GPS2_RAW -> yaw. Hodnota by měla odpovídat hodnotě azimutu v UPrecise.
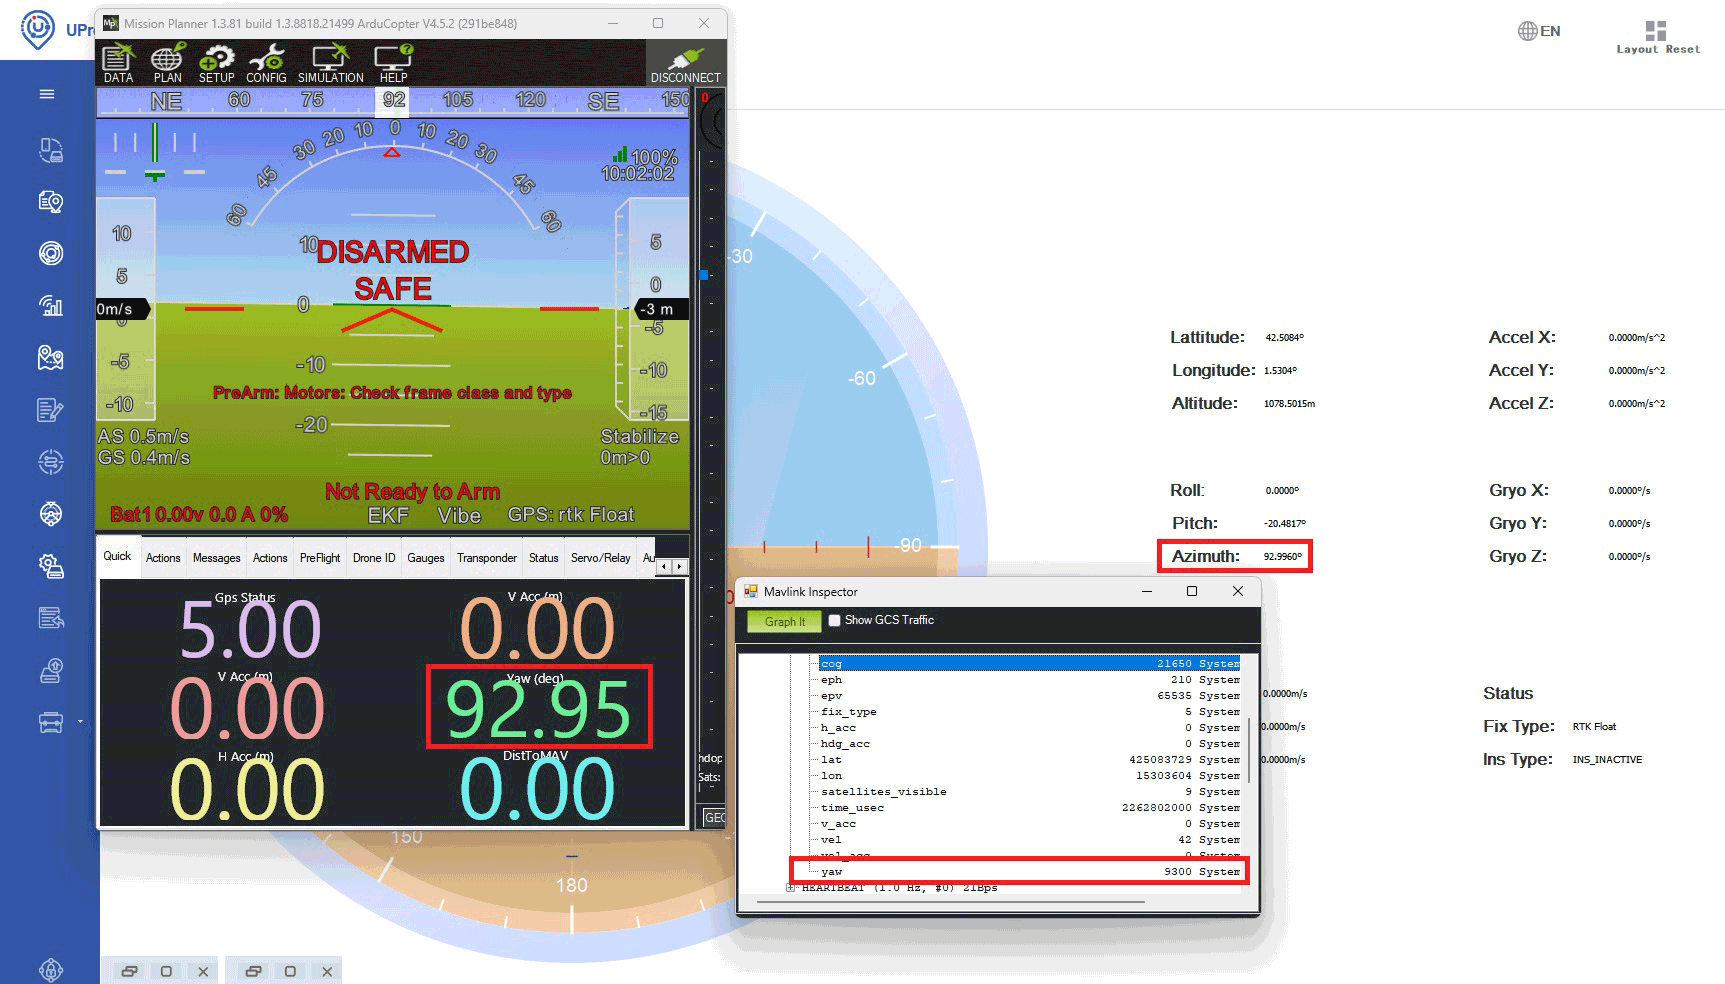
- Hodnota vychýlení AHRS v Mission Planner se bude pomalu synchronizovat s hodnotou stáčení GPS2_RAW. Tento proces může trvat několik minut.
- Pro dosažení nejlepších výsledků během dynamického testování zajistěte, aby obě Pixhawk a antény GNSS jsou namontovány na stejném zařízení nebo povrchu.
Připojení k RTK korekcím
- Aby bylo dosaženo přesnosti na úrovni centimetrů při určování polohy, musí být data korekcí přenesena do rover. Existují dva hlavní způsoby doručení těchto opravných dat:
- Pomocí online opravné služby (NTRIP): Při této metodě je rover přijímá opravy v reálném čase prostřednictvím NTRIP (Networked Transport of RTCM via Internet Protocol). Tato metoda je vhodná pro oblasti se spolehlivým přístupem k internetu a eliminuje nutnost instalace fyzické základnové stanice. Pokyny k integraci NTRIP opravy pomocí ArduPilot, můžete sledovat ArduSimple's tutorial on odeslání NTRIP opravy ArduPilot.
- Nastavení základní stanice: Tato metoda je užitečná v oblastech, kde není přístup k internetu resp NTRIP síť dostupná, ale vyžaduje další vybavení a nastavení. Můžete odkazovat ArduSimple's tutorial on odesílání oprav RTK základnové stanice do ArduPilot Podrobné pokyny.
- Za pár sekund, na Mission Planner Stav GPS2 se změní na rtk plovák or rtk Pevná.

Související produkty
Pokud chcete postupovat podle tohoto návodu, máme všechny produkty skladem a připravené k odeslání.


Asistent RTK
Najděte nejlepší produkty pro vaši aplikaci během několika otázek.